XSL·Ye Robot小生来也机器人 اطلب عرض سعر

أعطِ الآلة يدًا.
وأعد للإنسان يده.

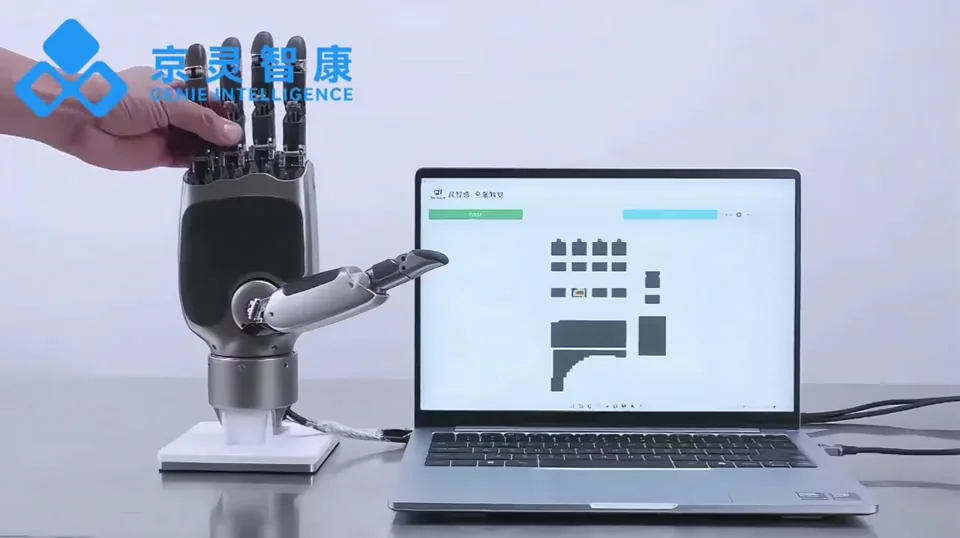
يدان ومسارَان. Linker Hand O6 تمنح الذراع الآلية طرفًا تنفيذيًا دقيقًا، وطرف Jingling GI-S01 يعيد لمن فقد طرفه العلوي القدرة على الإمساك بحياته اليومية. كلتاهما مبنية على القاعدة التقنية نفسها.

جن · حياة كاملة

Jinn Smart Hand — Restore a Complete Life

اسم «جن» يعني القوة الخفية: قوة لا تُرى تصبح يدًا تعمل. اليد مصمّمة للأطراف المبتورة، لتعود إلى الحياة اليومية والعمل بثقة واستقلالية.

الاستخدام والحدود / USAGE & LIMITS

ما نؤكّده بأرقام، وما يبقى بحاجة إلى تأكيد

نلتزم بالدقّة في كل ما نكتبه: الأرقام التالية من كتيّب المنتج GI-S01. وأي استخدام يتعلّق بالماء أو بحمل الجسم على اليد لم يُختبر رسميًا بعد، لذلك نذكره كسؤال لا كوعد.

01 / مؤكَّد في الكتيّب

أرقام المنتج الرسمية

  • التحكّم بإشارات العضلات (EMG) — بدون أزرار
  • 6 درجات حرية نشطة + 21 سلبية
  • وزن الطرف الواحد: 370 غرامًا
  • مدة التشغيل: نحو 3 ساعات لكل شحنة
  • قدرة حمل تصل إلى 50 كغ
  • تغذية راجعة بالاهتزاز للإحساس بحالة القبضة
  • حرارة التشغيل: -10 إلى 40 °م

02 / بحاجة إلى تأكيد

قبل الاستخدام في الوضوء أو الصلاة

  • درجة الحماية (IP) غير مذكورة في الكتيّب — لا يمكننا تأكيد ملامسة الماء أو الغسل
  • الاعتماد على اليد في السجود (حمل وزن الجسم) لم يُختبر رسميًا
  • اللبس الطويل أكثر من 3 ساعات يتطلّب بطارية إضافية وخطة شحن
  • ينصح بمراجعة أخصائي التأهيل قبل أي وضعية ضغط على الطرف

نستقبل طلبات الاختبار الميداني: إذا كنت مؤسسة تأهيل أو جمعية خيرية وترغب في تجربة اليد في سيناريوهات الصلاة والوضوء والحياة اليومية، تواصل معنا وسنوثّق النتائج وننشرها بأرقامها.

مقاطع حقيقية / DEMO REELS

سبعة مقاطع — تنقّل بينها

التركيب والإمساك والحركة المتصلة، كلها مصوّرة في الموقع. بدّل المقاطع بالأزرار أدناه؛ لا يُحمَّل الفيديو إلا عند اختياره، فتبقى الصفحة سريعة على الهاتف.

01 / 07

اختر زرًا للتبديل؛ ينتقل التشغيل تلقائيًا إلى المقطع التالي.

قاعدة واحدة، استعمالان

يد واحدة بصياغتين

التحدي التقني واحد في الحالتين: حشر درجات حرية كافية وقوة كافية في حجم صغير، مع الحفاظ على تحكم دقيق. الفرق الوحيد هو ما تتصل به اليد: ذراع آلية أم إشارة عصبية بشرية.

الصناعة والبحث

Linker Hand O6

تُثبَّت على ذراع تعاونية أو روبوت بشري لتحل محل العمل اليدوي في الإمساك والتجميع والتعامل مع القطع غير المنتظمة. توفر حزم ROS / ROS2 / Python المفتوحة اندماجًا سريعًا مع أنظمة التحكم القائمة.

  • 6 مفاصل نشطة + 5 سلبية
  • حمل أقصى 50 كجم
  • تكرارية ±0.20 مم

الطب والتأهيل

طرف Jingling الحيوي GI-S01

تلتقط الأقطاب الإشارات العضلية من الجذع المتبقي، فيقرأ المتحكم نية الحركة ويحرّك الأصابع للإمساك أو القرص. وحدة اهتزاز تُعلم المستخدم بحالة الإمساك دون أن ينظر إلى يده.

  • 6 درجات نشطة + 21 سلبية
  • تحكم عضلي دون أوامر إضافية
  • 370 غرامًا لليد، ونحو 3 ساعات تشغيل
ذراع آلية مركّب عليها Linker Hand O6 تسكب سائلًا

Linker Hand O6 · يد آلية

تحمل 50 كجم وتلتقط ورقة رقيقة

وحدة سيرفو عالية العزم مطوّرة داخليًا مع ناقل حركة لولبي تمنح قوة إمساك أكبر دون التضحية بالصلابة، وخوارزمية تحكم هجينة بين القوة والموضع تحافظ على تكرارية ±0.20 مم. بوزن 370 غرامًا تُثبَّت على الأذرع التعاونية وروبوتات الخدمة والروبوتات البشرية.

الاستخدامات النمطية: مناولة لوجستية · تجميع صناعي · إمساك قطع غير منتظمة · تحقق بحثي · طرف تنفيذي للروبوت البشري

درجات الحرية
6 درجات · 11 مفصلًا (6 نشطة + 5 سلبية)
النقل والتحكم
نقل بربطات · منفذ CAN / RS485 · تغذية 24–48 فولت
الوزن والحمل
370 غرامًا · حمل أقصى 50 كجم
الدقة
تكرارية أقل من ±0.20 مم
القوة عند أطراف الأصابع
الإبهام 20 نيوتن · الأصابع الأربعة 25 نيوتن · الإمساك الكامل 70 نيوتن
مستشعر لمسي (اختياري)
مصفوفة ضغط 4×10 · عتبة 5 غرام · مدى 20 نيوتن · عمر 100 ألف دورة · 200 إطار/ثانية
زوايا الانحناء
المفصل الثاني للإصبع 90° · الأول 80° · أول مفصل للإبهام 60° · الثاني 30° · إبعاد الإبهام 80°
دعم التطوير
حزم ROS / ROS2 / Python مفتوحة · تحديث البرنامج الثابت عن بعد

طرف Jingling الحيوي · GI-S01

ما يعزم عليه الدماغ، تنفّذه اليد

تُلصق الأقطاب على العضلات المقابلة في الجذع المتبقي لتلتقط الإشارات الحيوية الناتجة عند إرادة الإغلاق أو الفتح، ثم يحوّلها المتحكم إلى أوامر حركة، وتُبلّغ وحدة الاهتزاز المستخدم بحالة الإمساك.

الاستخدامات اليومية: الأكل والشرب · التقاط الأشياء · ارتداء الملابس · الأبواب والأدراج · حمل الهاتف

مستخدم يرتدي طرف Jingling الحيوي ويمسك كوبًا يسكب الماء
الطراز
GI-S01 · طرف حيوي عضلي
التحكم
إشارة عضلية: قطب ← متحكم ← مشغّل
درجات الحرية
6 نشطة · 21 سلبية
التغذية الراجعة
اهتزاز للإحساس بحالة الإمساك
الوزن والتشغيل
370 غرامًا لليد · نحو 3 ساعات
قدرة الحمل
50 كجم
حرارة التشغيل
من −10 إلى 40 درجة مئوية
الفئة المستهدفة
من فقدوا أطرافهم العلوية أو وظيفة اليد

جهة التطوير / WHO WE WORK WITH

Jingling Zhikang: أطراف صناعية عالية الأداء بسعر في المتناول

تأسست Hefei Jingling Zhikang Technology في سبتمبر 2025 في حديقة Zhong'an Chuanggu بهيفي، وهي شركة تابعة تسيطر عليها Linkerbot (بكين). تعمل في مسارين: الأطراف الصناعية الذكية للتأهيل الطبي، والأيدي الماهرة الصناعية.

سند أكاديمي

فريق فودان وقدرات متكاملة

العالم الرئيسي تشن ونمينغ باحث ومشرف دكتوراه في معهد الذكاء المجسّد بجامعة فودان. يغطي الفريق اللمس الشبيه بالبشري والميكانيكا الحيوية والهياكل الخارجية من البداية إلى النهاية.

هيكل التكلفة

من ست خانات إلى خمس

بالاعتماد على تقنية Linkerbot وسلسلة توريدها المحسّنة، تنخفض تكلفة الوحدة إلى جزء من معيار القطاع — وهذا ما يخفض عتبة التركيب فعليًا.

البيانات

تطوير مدفوع بالاستخدام الحقيقي

الاستخدام الميداني يغذي جمع البيانات وتدريب النماذج والتحقق من الأثر — الحلقة نفسها تخدم اليد الصناعية والطرف الصناعي معًا.

أخبرنا أين ستُثبَّت

طرف ذراع آلية، روبوت بشري، خلية إنتاج، أو جذع شخص — صف الحالة، ونعود إليك بالاختيار والواجهات والميزانية.

جهة الاتصال التجارية: Xu Xiangsong، المدير العام لمركز التسويق
الهاتف / WeChat +86 152 5731 1911 · البريد الإلكتروني xu@robotx.work
شركة تابعة لـ Lingxin Qiaoshou · Jingling Zhikang Technology (Hefei) Co., Ltd.

WhatsApp استفسار